星火学堂冬夏令营《具身智能与人机交互挑战》2027年2月11—17日上海杨浦
时间:2026-10-29 17:29:12
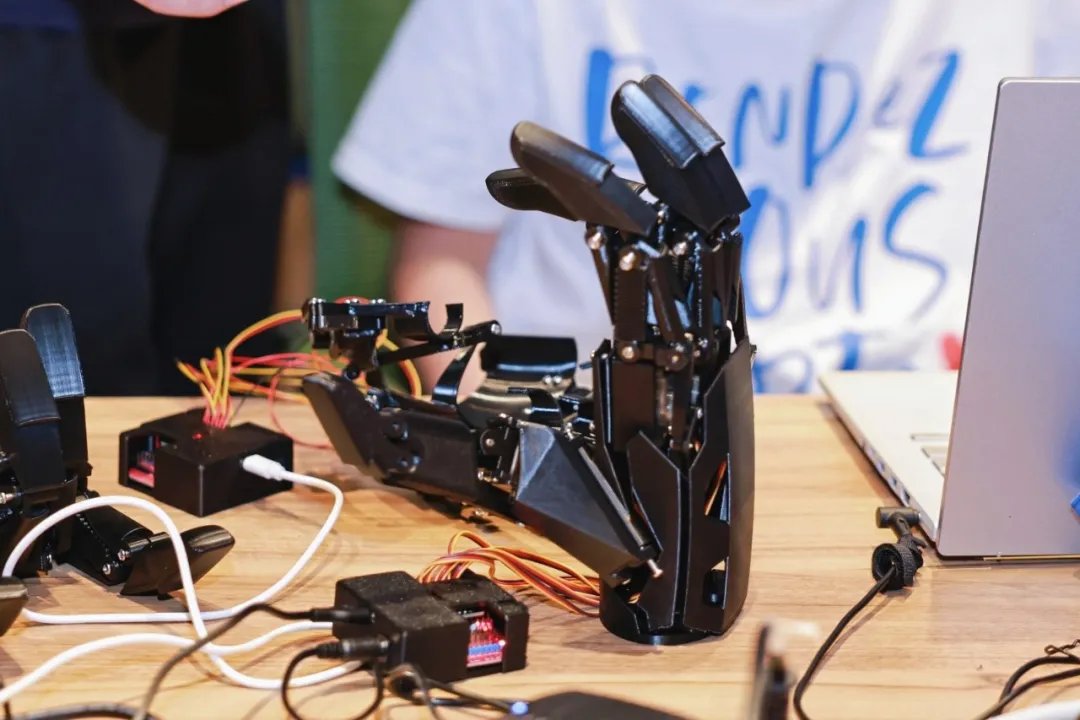
星火学堂2027寒假STEM智能创客挑战以“具身智能与人机交互挑战”为主题,营期为2027年2月11—17日,7天6晚,地点为上海杨浦·复旦大学,原文另列复旦大学校内与复旦科技园区学习环境。项目围绕传感器手套、桌面机械手与主从遥操作展开,从硬件组装、编程控制到系统集成,完成机械手手势控制挑战。
项目主线:让机械手响应手势
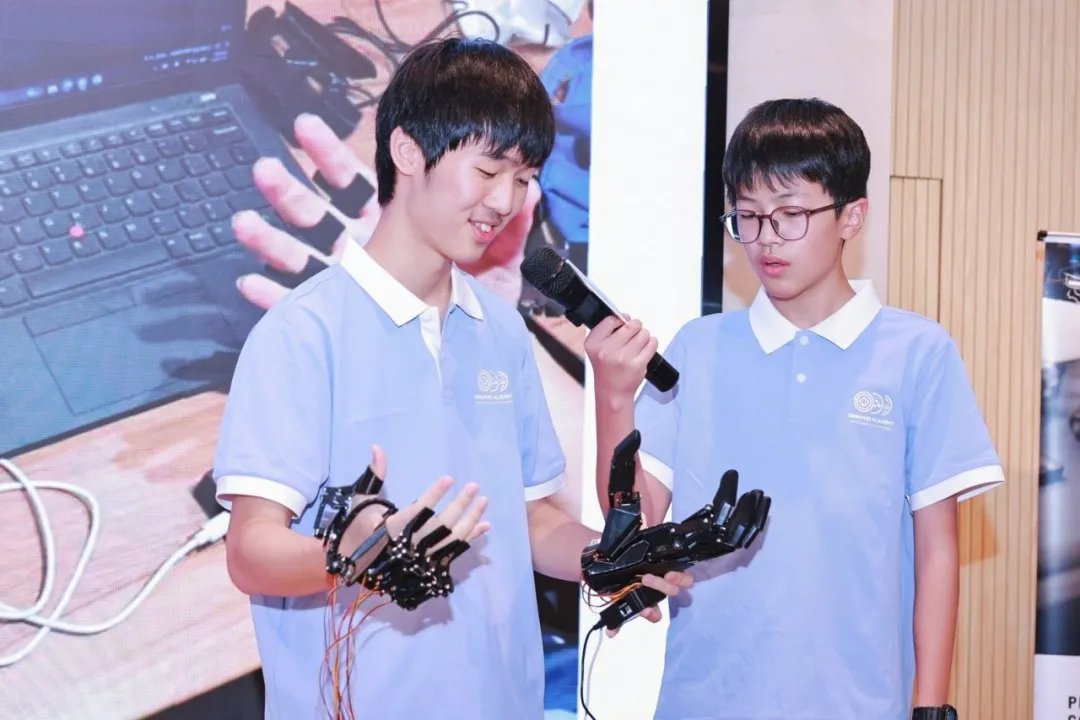
戴上传感器手套,通过握拳、张开、指向等手势,让桌面机械手同步做出对应动作,是本项目的实践主线。课程围绕具身智能与Master-Slave主从遥操作,连接感知、控制与执行环节。
基础阶段组装传感器手套与桌面机械手并编程实现基本动作;进阶阶段集成弯曲传感器和IMU,尝试挥手、旋转等复杂动作及环境交互,理解硬件、软件与感知融合的技术链条。
相关专业与学习方向
计算机科学与技术:认识“感知—决策—执行”的软件链路,学习编程、状态机与系统集成。
机器人工程:通过传感器手套、机械手和主从遥操作,体验机器人人机交互工程实践。
生物医学工程:了解手势识别与仿生执行器在医疗康复、残障辅助等场景中的应用方向。这里是学习方向介绍,不是对参与者专业资格或临床能力的认证。
师资与教学组织
据原文介绍,项目由复旦大学相关方向教授团队领衔设计教学,学习内容覆盖手势捕捉、智能反馈与人机交互链路。来源未提供教师个人姓名和具体院系名单,本文不补造师资身份,也不据校园学习地点推断高校直接主办。
教学以学生为中心,先理解原理,再设计动作方案、编写控制代码、测试并优化系统表现,通过“设计—调试—迭代”学习拆解复杂任务,并锻炼工程思维与团队协作。
理论知识与实操技能
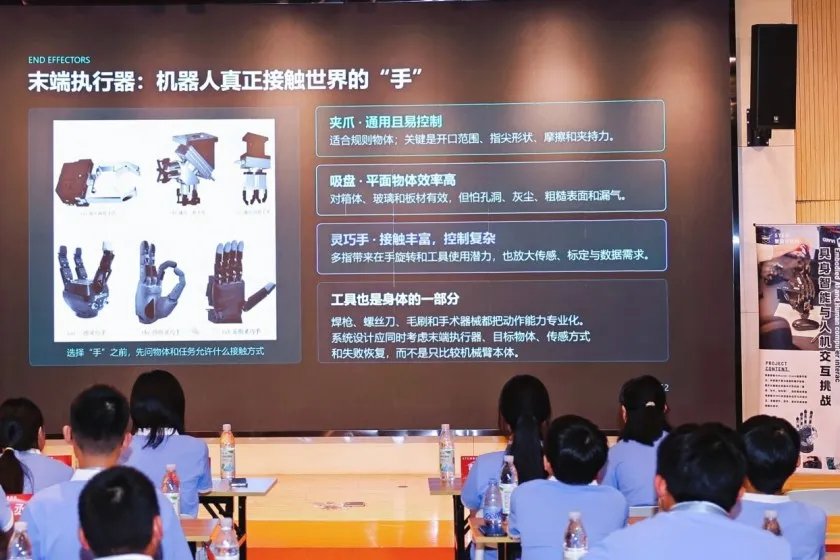
理论内容包括具身智能概念、Master-Slave主从遥操作原理、弯曲传感器和IMU工作原理、Python编程与状态机逻辑。
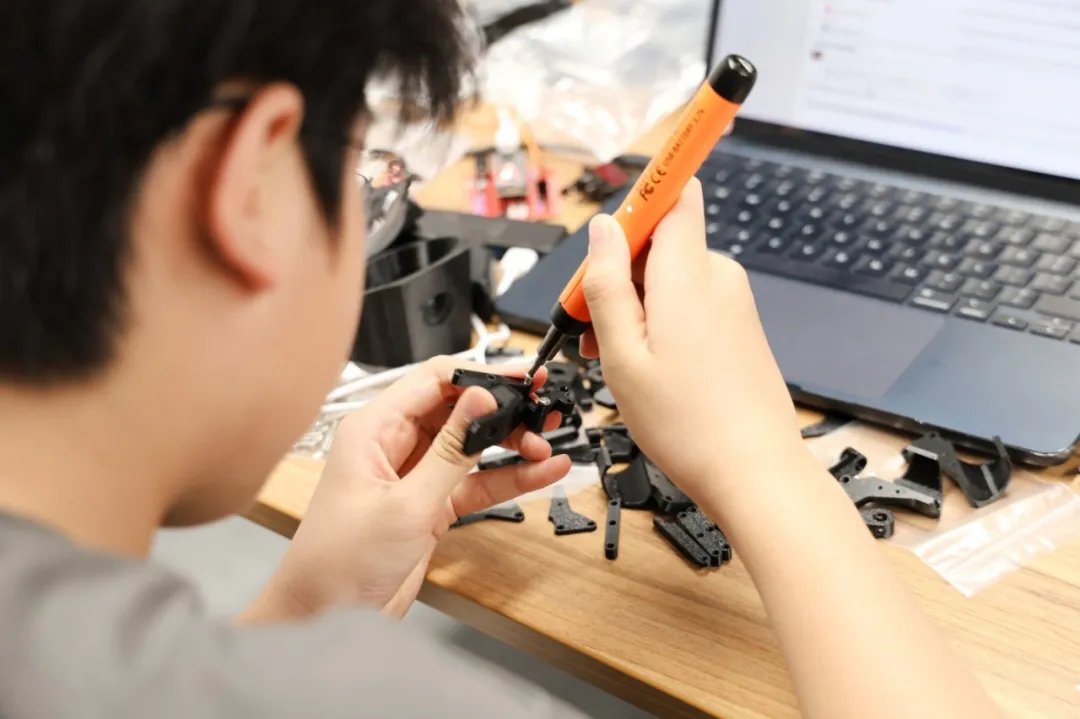
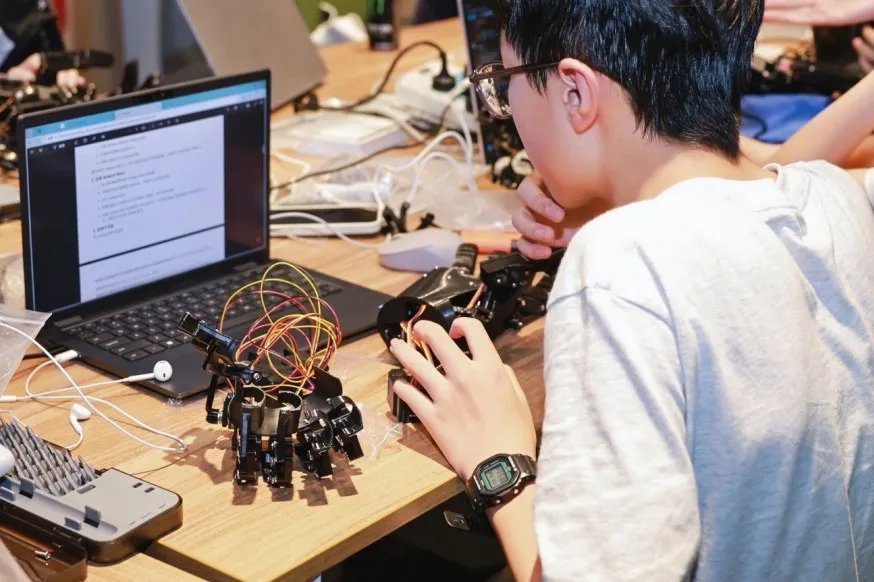
实操包括传感器手套组装、线缆连接、机械手装配、基本手势遥操作编程,以及进阶传感控制、多动作切换和环境交互。原文明确列举握拳、张开、指向三个基本动作,并逐步进阶到挥手、旋转等复杂动作。
7天6晚参考行程
第1天:开营破冰、课题发布,融入团队并明确项目目标。
第2天:具身智能讲座、主从遥操作概念与复旦校园参访,建立整体认识。
第3天:组装套件、固定传感器手套、编程入门,学习硬件连接和基础编程。
第4天:实现握拳、张开、指向三个基本动作,理解代码如何驱动机械手。
第5天:弯曲传感器与IMU进阶,小组设计并实现复杂动作。
第6天:完整系统集成与环境交互,开展系统联调和交互挑战。
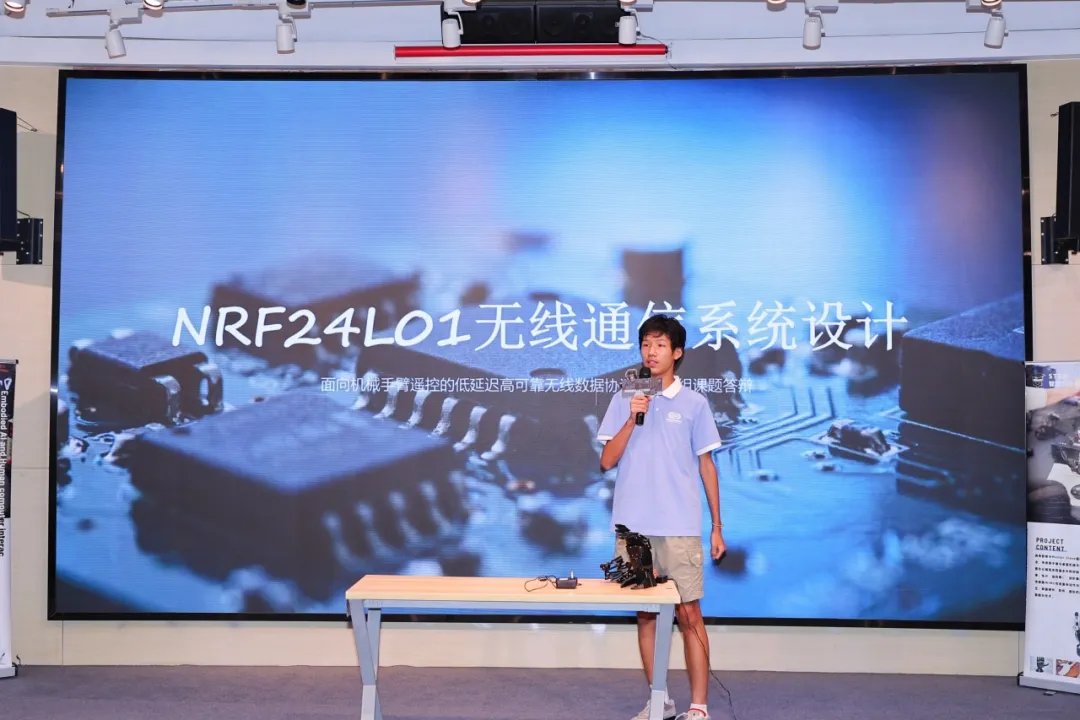
第7天:项目汇报与结营仪式,练习公开表达、讲解与复盘。
以上为原文参考行程,不额外补写未提供的每日时刻、交通安排或参访实验室名称。
套件、协作与项目成果
原文常见问题对“机械手和传感器是否每人一套”回答“是的”,并同时说明通常4人一组协作完成项目。这里分别保留套件配置与协作分组口径,不把小组合作误写成每组仅一套。
项目介绍写明学员可带走自己的机械手,并完成探究性课题报告。关于研究性证书,来源表述为“复旦相关单位出具”,条件是全程参与项目化学习、认真完成小组课题任务;具体出具单位未列,不扩大为复旦大学统一颁发的学历、学位证书,也不保证升学或综评结果。
住宿、走读与管理安排
项目采用小班化教学,配备班主任和助教,关注学习与生活状态。来源列有每晚查寝、随队携带药品、车辆待命,以及为每位学员购买人身意外保险,保额50万元;保险具体责任和理赔条件原文未列,不扩展为任何情况无条件赔付。
住宿可选:校园旁中高档以上酒店、标间双人住宿,同步开放走读名额;餐食在正规食堂或餐厅安排。原文列学习环境为复旦大学校内与复旦科技园区。酒店名称和住宿、走读价格没有给出,不另行补造。
参加基础、营期与图片说明
原文说明不要求已有物理或编程基础,从基础图形化编程开始,逐步过渡到代码编程,适合对科技与动手实践有热情的学生。
营期:2027年2月11—17日,7天6晚。地点:上海杨浦·复旦大学。本文来源没有提供明确招募年级、费用和具体老师姓名,不套用其他营型的年级与报价。
本文完整保留8张来源主题原图,包括机械手、机器人示意、校园、教学与实践场景。既有活动照用于展示项目内容,不表示2027年寒假营已经举行。