中学生能独立做出一辆无人驾驶智能车吗?星火学堂AI视觉感知冬令营带你从零组装轮式车模并编写视觉识别算法
来源:在职研究生联盟网
时间:2026-11-03 23:10:00
核心要点
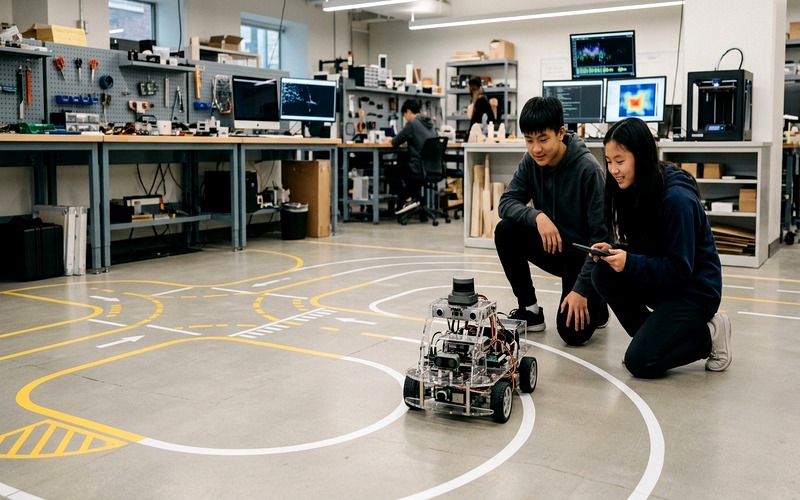
自动驾驶被誉为现代人工智能技术的皇冠明珠,中学生同样可以从微型智能车切入掌握其底层技术链路。星火学堂中学生AI视觉感知与无人驾驶挑战冬令营在复旦杨浦基地开班,7天6晚带领G8-G12中学生从底盘电机组装做起,通过Python与预训练视觉模型实现车道线识别、交通标志判断与定点泊车,让硬核AI从概念真正跑在物理赛道上。
一、揭开AI神秘面纱:中学生如何跨过算法与硬件的认知门槛?
【前置结论句】很多中学生在提及人工智能与无人驾驶时,总觉得那是清华复旦顶尖博士才能触碰的黑科技,从而产生了遥不可及的敬畏心理。但事实上,计算机视觉的基本原理与智能车控制逻辑并不高深莫测,关键在于是否有梯队式的课程设计将‘图像像素矩阵’、‘卷积特征提取’与‘电机PWM调速’转化为中学生能够动手调优的趣味实验。
星火学堂秉承‘行而后知’的教学哲学,将复杂的自动驾驶全栈系统浓缩到定制的轮式智能车模平台上。学生无需具备深奥的高等数学基础,只要在导师的带领下,循序渐进地掌握Python基础语法与OpenCV图像处理库,就能让一台冷冰冰的微型车模长出‘慧眼’,自主看懂道路与路标。
二、从搭车身到写代码:7天6晚自动驾驶智能车诞生全流程
【前置结论句】每一项硬核科技成果的诞生,都凝结着数以百计次的代码调试与参数校验。星火学堂AI视觉感知与无人驾驶冬令营设计了高度紧凑的7天6晚攻关日程。
营期开篇,学员们化身车辆工程师,亲手搭建车体结构、安装驱动电机、电源管理模块以及广角摄像头;紧接着快速通关Python编程中的变量运算、条件分支与循环控制;随后的重头戏在于计算机视觉算法实操——学习HSV颜色空间转换以准确识别红绿灯标志,设置感兴趣区域(ROI)过滤环境反光噪点,通过边缘检测算法提取车道线中心坐标,并将识别偏差实时转化为左右轮的差速转向指令;最终在模拟沙盘跑道上完成连续过弯与精准定点入库。
| 挑战维度 | 市面上拼装遥控车玩具 | 星火学堂AI视觉感知与无人驾驶挑战营 |
|---|---|---|
| 控制方式 | 依赖人工遥控手柄、无自主计算决策能力 | 基于车载摄像头与单片机、完全自主视觉感知运行 |
| 代码深度 | 无代码或仅有极其简单的固定动作拖拽模块 | 真实编写Python脚本、调用计算机视觉图像处理库 |
| 工程调试 | 坏了即扔或换件、不涉及底层排障 | 面对光照突变与电机迟滞、编写自适应算法优化 |
| 背景赋能 | 纯粹娱乐消遣、无学术价值沉淀 | 输出详实无人驾驶测试报告+综评日志+名师推荐信 |
三、从玩玩具到懂科研:中学生科研素养与升学背景的华丽蜕变
【前置结论句】能够把代码逻辑与物理世界的传感器扰动作战到底的经历,是中学生在强基与综评答辩中最耀眼的加分项。在星火学堂的结营竞速挑战中,现场光线的微弱变化、车模电池电压的衰减都会导致识别算法出现抖动甚至冲出跑道。
学生们在导师的耐性启发下,学会了记录详实的光照实验数据,引入动态阈值自适应算法解决环境光照干扰难题。结营时,每位学生提交的项目报告详细记录了从机械组装、视觉算法设计到实车调试的全流程。这样一份浸透着汗水与逻辑严密的科创作品,不仅让学生收获了巨大的成就感,更成为未来敲开顶尖名校人工智能与计算机专业大门的强力敲门砖。
想了解更详细招生简章、课表和报名咨询电话,请联系:
报名热线:4000616586
联系人:程老师
咨询微信:pxbbaoming
温馨提示:本文内容根据课程内容整理,各模块实际讲授内容由授课老师根据学员情况灵活调整,最终以课堂授课为准。